研究方向

Attention-Enhanced Spatiotemporal Network 面向复合材料智能维护的微弱可见冲击损伤分类

研究挑战

碳纤维增强复合材料的微弱可见冲击损伤难以通过目视检查发现,给结构安全与维护带来挑战。现有热成像分析方法多侧重空间图像或单点温度变化,难以充分利用时空关联信息,限制了对损伤对应冲击能量等级的准确判别。

研究方法

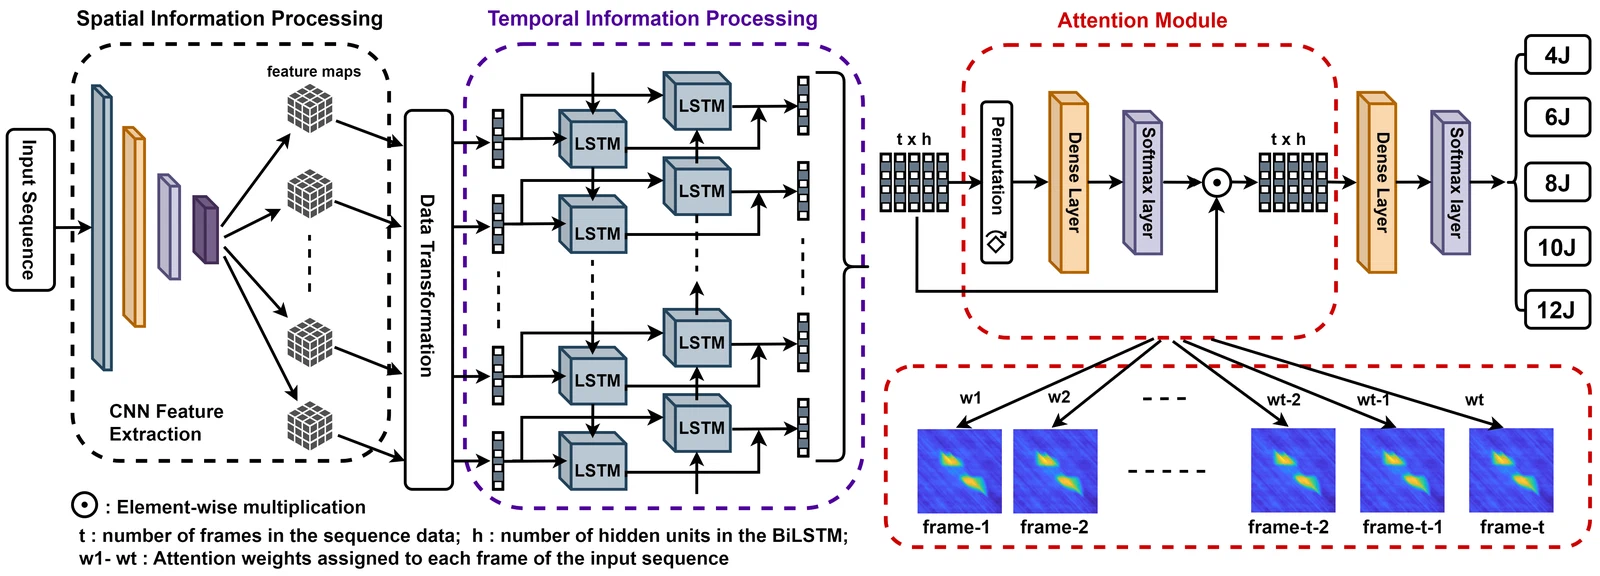
提出融合CNN、双向长短期记忆网络(BiLSTM)与时间注意力机制的深度学习框架。以脉冲热成像序列为输入,联合提取损伤的空间特征与温度演化规律,建立热响应模式与冲击能量等级之间的映射,实现损伤自动分类。

核心创新

构建注意力增强的时空联合分析模型,自适应突出对分类更关键的热图像帧,提升不同冲击能量等级的辨识能力;结合固定帧间隔降采样与小范围序列滑动增强,在减少序列数据量的同时扩充训练样本,提高热成像数据利用效率。

研究结果

基于100件CFRP试样、5种冲击能量等级开展验证,最优序列配置下平均分类准确率达98.58%。注意力机制在全部15组数据配置中均提升了分类表现,整体优于所比较的二维及三维ResNet模型,为冲击事件成因分析与针对性维护提供依据。
Attention-Enhanced Spatiotemporal Network

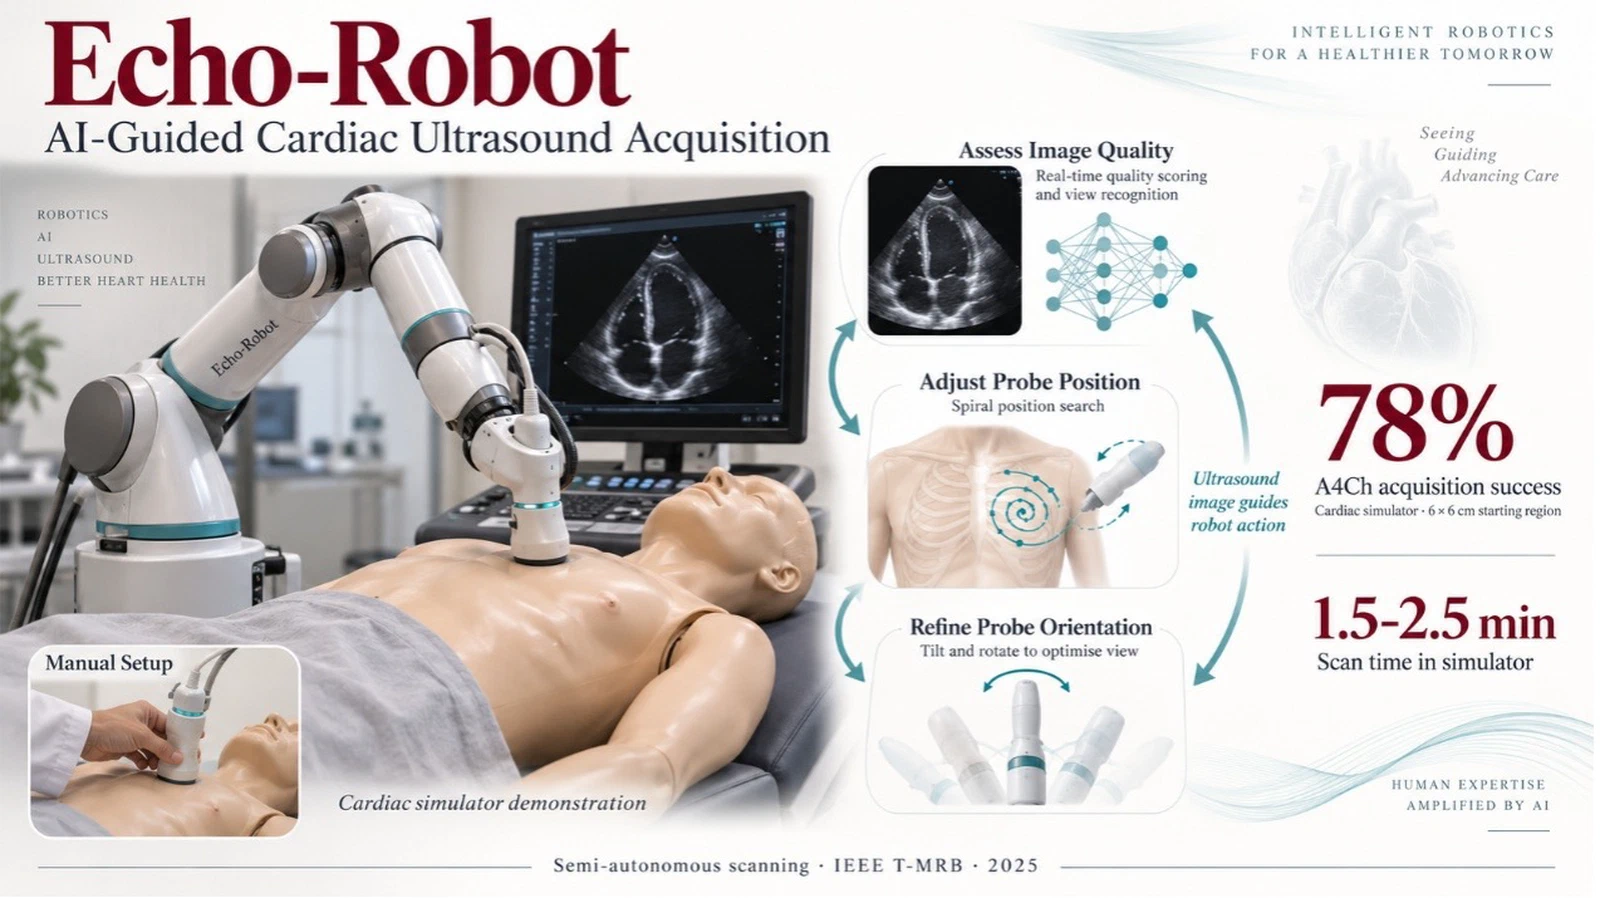
Echo-Robot AI赋能心脏超声机器人

研究挑战

心脏超声成像窗口狭窄、探头定位与姿态调整复杂,高度依赖专业人员操作,限制了检查效率与服务可及性。

研究方法

构建融合深度学习与机械臂控制的Echo-Robot系统,在人工初始放置探头后,通过图像质量评价、螺旋搜索和姿态微调完成目标切面采集。

核心创新

提出由超声图像质量与切面识别共同引导的探头自主搜索策略,无需额外断层影像或深度传感器即可实现位置与姿态的闭环优化。

研究结果

在心脏模拟器上,探头从指定6×6厘米区域内启动时,心尖四腔心切面采集成功率约为78%,单次扫描耗时约1.5–2.5分钟,验证了半自主采集的可行性。
Echo-Robot

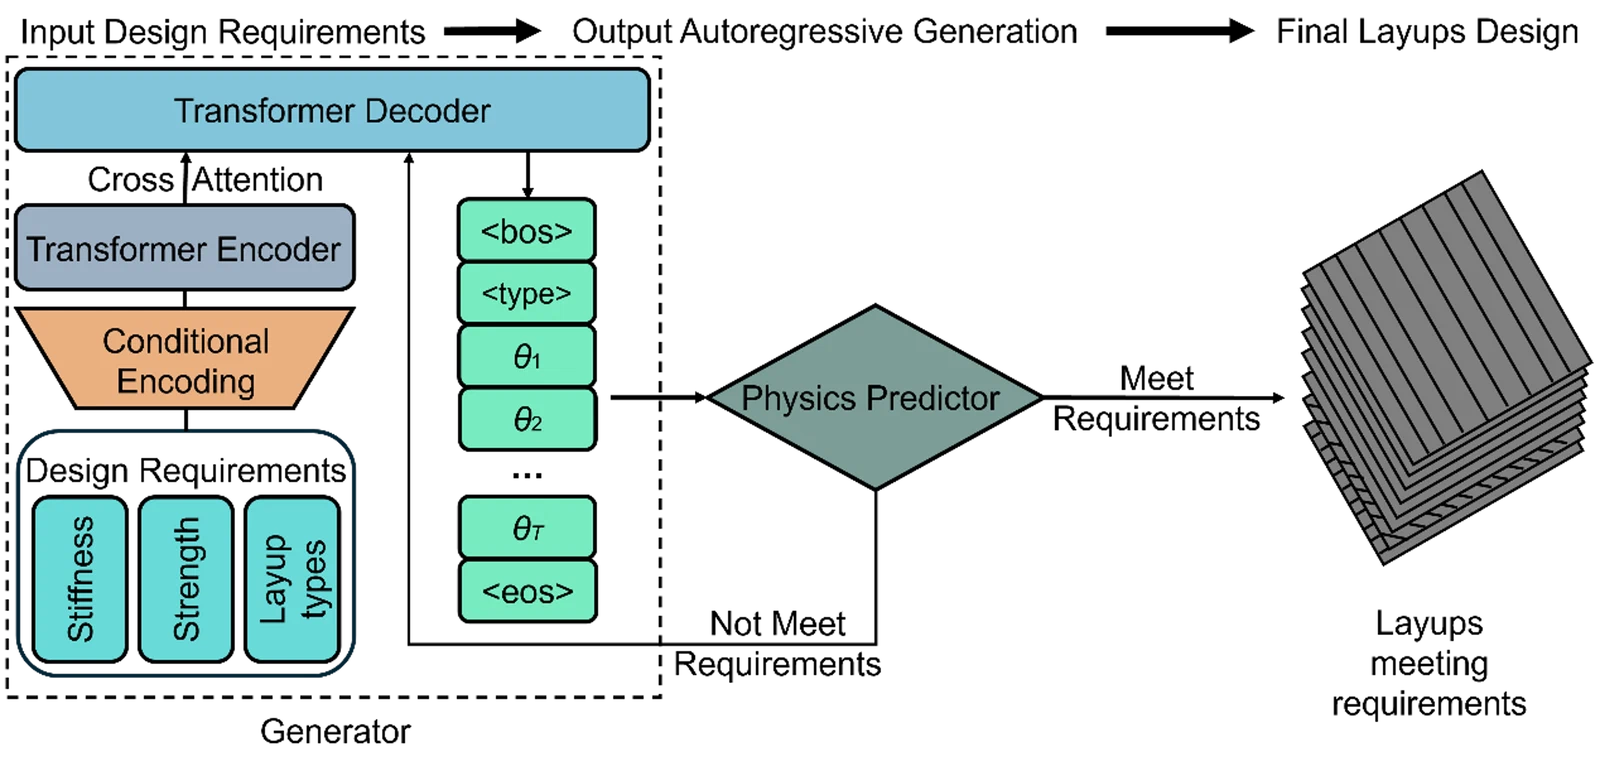
LayupFormer AI驱动的复合材料结构生成式设计

研究挑战

传统复合材料铺层设计依赖搜索与优化,设计空间随铺层数量指数增长,存在计算成本高、可行性难保证、设计过程缺乏可解释性等问题,难以实现从目标性能到可制造结构的直接设计。

研究方法

提出 LayupFormer,将复合材料铺层逆向设计建模为性能条件驱动的序列生成任务。融合 Transformer、复合材料力学先验与领域特定语言(DSL),实现从目标力学性能 → 可行铺层序列的端到端生成。

核心创新

构建物理感知 + 制造约束的生成式设计框架:利用 Tsai 不变量嵌入力学先验,并通过 DSL 将对称性、重复单元等制造规则直接融入生成过程,使模型能够生成可行、可解释且满足工程约束的铺层方案,推动设计范式由“搜索优化”向“解释性生成”转变。

研究结果

性能预测精度达到 R² > 0.99,并能够稳定生成多样化的可制造铺层方案;注意力分析表明模型能够学习对称、重复等设计规律。实体承压实验进一步验证,生成设计在相近初始刚度下具有更高承载能力、更低性能离散性和更好的可靠性。
LayupFormer

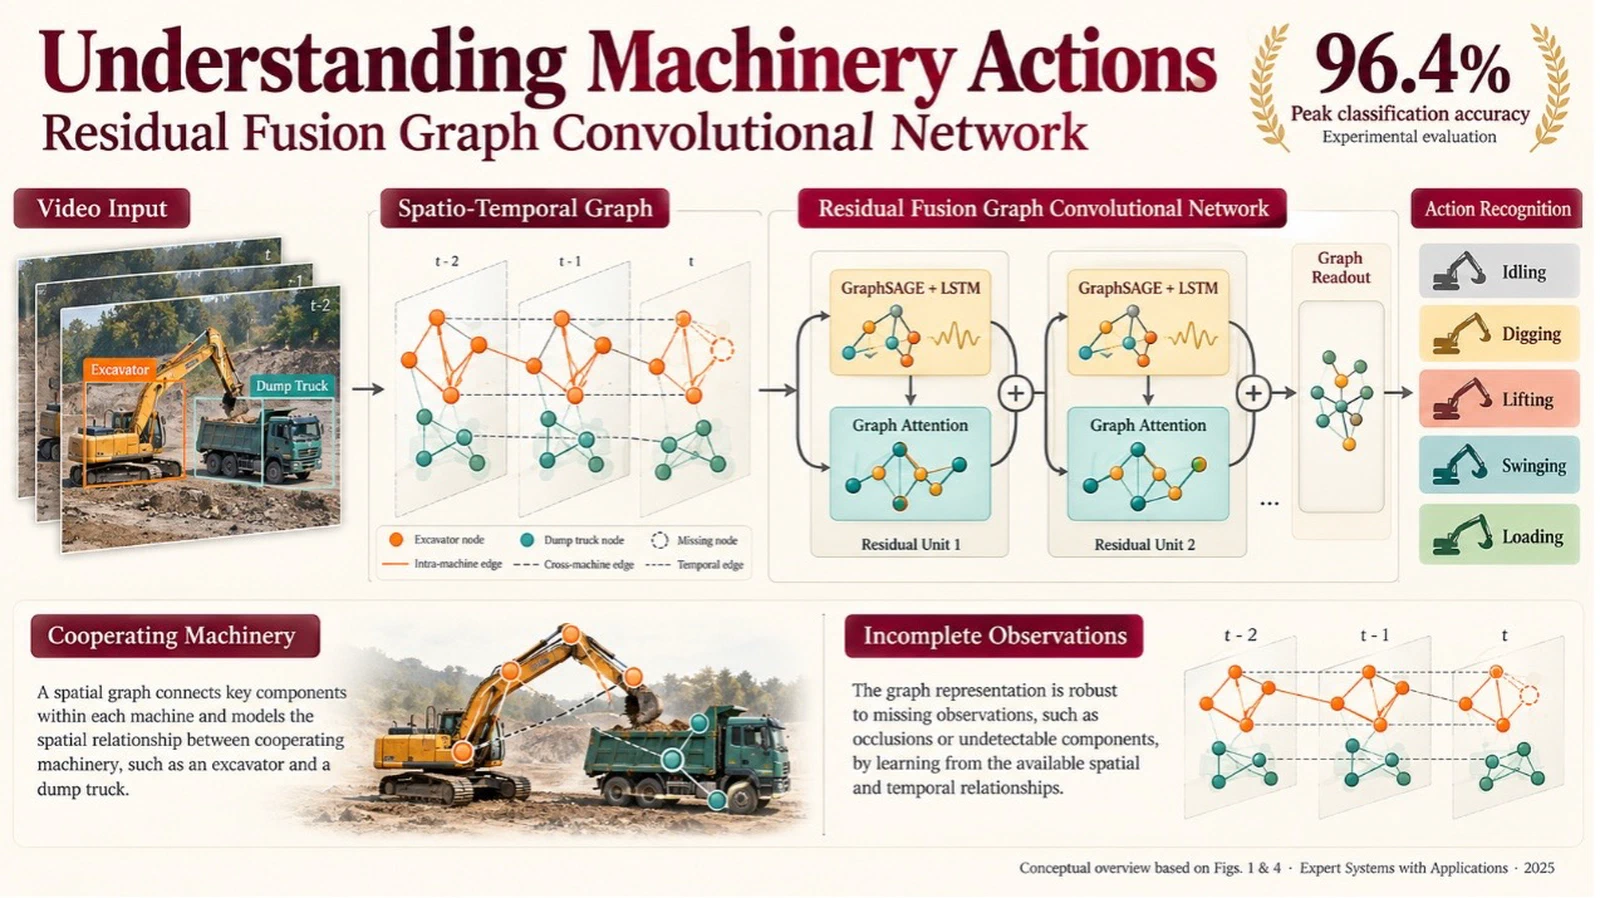
残差融合图卷积网络 提升信息缺失下的机械动作识别能力

研究挑战

施工现场遮挡频繁、机械关键部件难以完整检测,且多机械协作关系复杂,导致现有视觉方法难以可靠识别作业动作。

研究方法

从视频中检测机械关键部件,将部件位置、跨帧运动及协作机械关系构建为时空图,利用残差融合图卷积网络进行动作分类。

核心创新

融合不同类型的图卷积与残差连接,并将协作机械纳入统一时空图,增强对不完整机械姿态及跨机械关联信息的学习能力。

研究结果

机械动作识别准确率最高达96.4%,优于所比较的先进方法,且在多数单节点缺失测试中仍保持84%以上的准确率,展现出较强的抗信息缺失能力。
残差融合图卷积网络

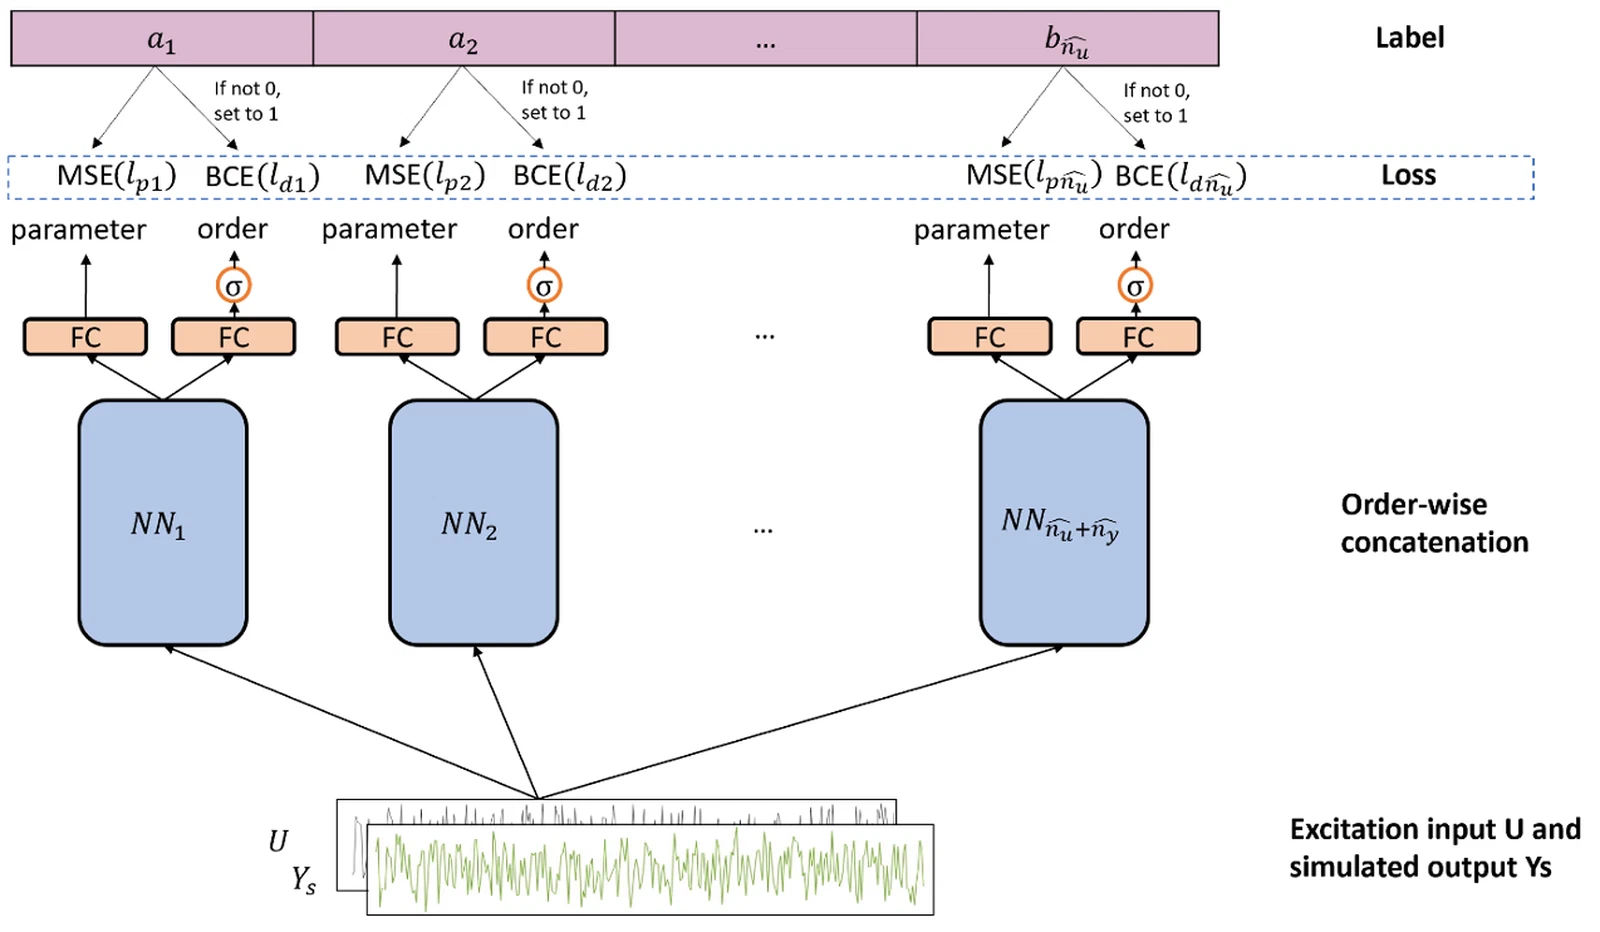
端到端ARX模型系统辨识框架 AI驱动模型结构与参数的自动识别

研究挑战

传统ARX模型辨识依赖系统先验知识并通常分步确定模型结构与参数,而常规神经网络难以直接生成可用于机理分析的显式参数模型。

研究方法

在预设最大时滞范围内生成不同结构与参数的稳定ARX模型仿真数据,训练按阶次组织的神经网络,直接从系统输入输出序列中辨识模型项及其系数。

核心创新

提出按阶次组织的神经网络结构与多任务学习机制,将模型项选择和系数估计统一为端到端学习过程,实现从观测数据到可解释ARX模型的直接映射。

研究结果

仿真实验验证了该框架对稳定线性单输入单输出系统的辨识能力,其中循环神经网络在训练数据充足、含噪及复杂模型场景下总体表现更优,并在含噪对比案例中减少了传统AIC、BIC方法识别出的冗余模型项。
端到端ARX模型系统辨识框架

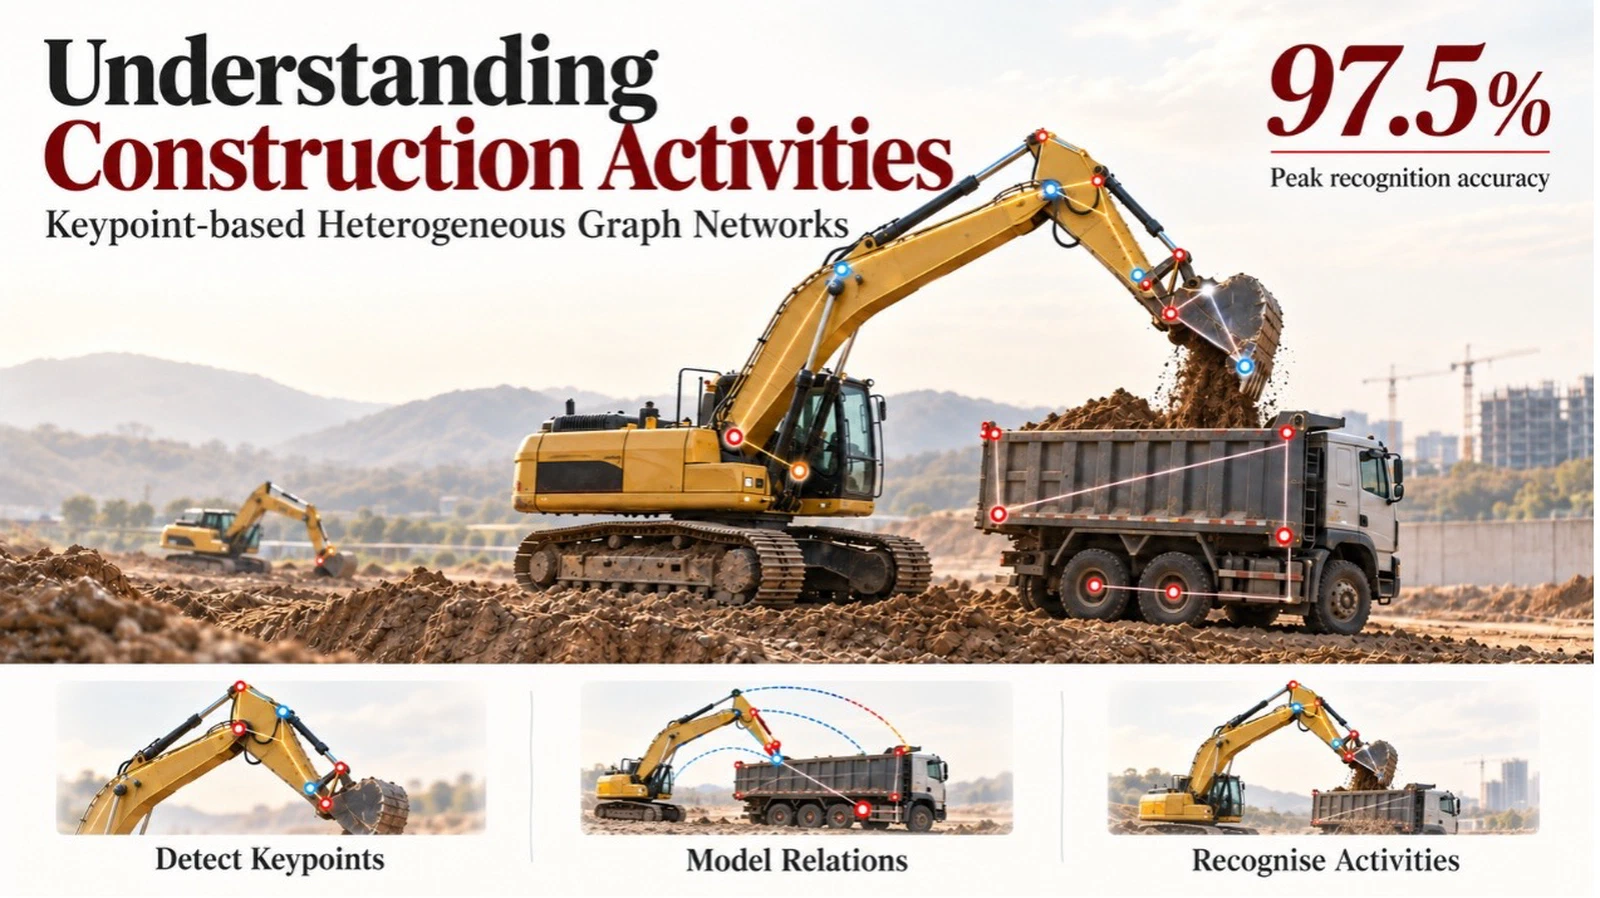
关键点异构图卷积网络 实现多机械协作场景下的作业动作识别

研究挑战

施工图像中多台机械并存、部件遮挡及协作关系复杂,使传统视觉方法难以准确区分不同机械的作业动作。

研究方法

利用定制的关键点R-CNN提取挖掘机与自卸车关键点,构建包含不同节点类型和关联关系的异构图,通过图卷积网络识别作业动作。

核心创新

将机械内部部件关系与机械之间的协作关系统一编码为异构图,实现单幅图像中多组机械作业活动的识别。

研究结果

在挖掘、卸料、举升和回转四类作业识别中,准确率最高达97.5%,验证了异构关系建模与协作机械信息对识别性能的提升作用。
关键点异构图卷积网络

基于退化阶段识别的剩余寿命预测 LSTM驱动的多尺度剩余寿命预测

研究挑战

多工况与故障模式使退化过程呈现非线性和时变特征。统一寿命模型与固定阶段阈值难以兼顾早期健康状态和后期退化,影响预测准确性及维护决策。

研究方法

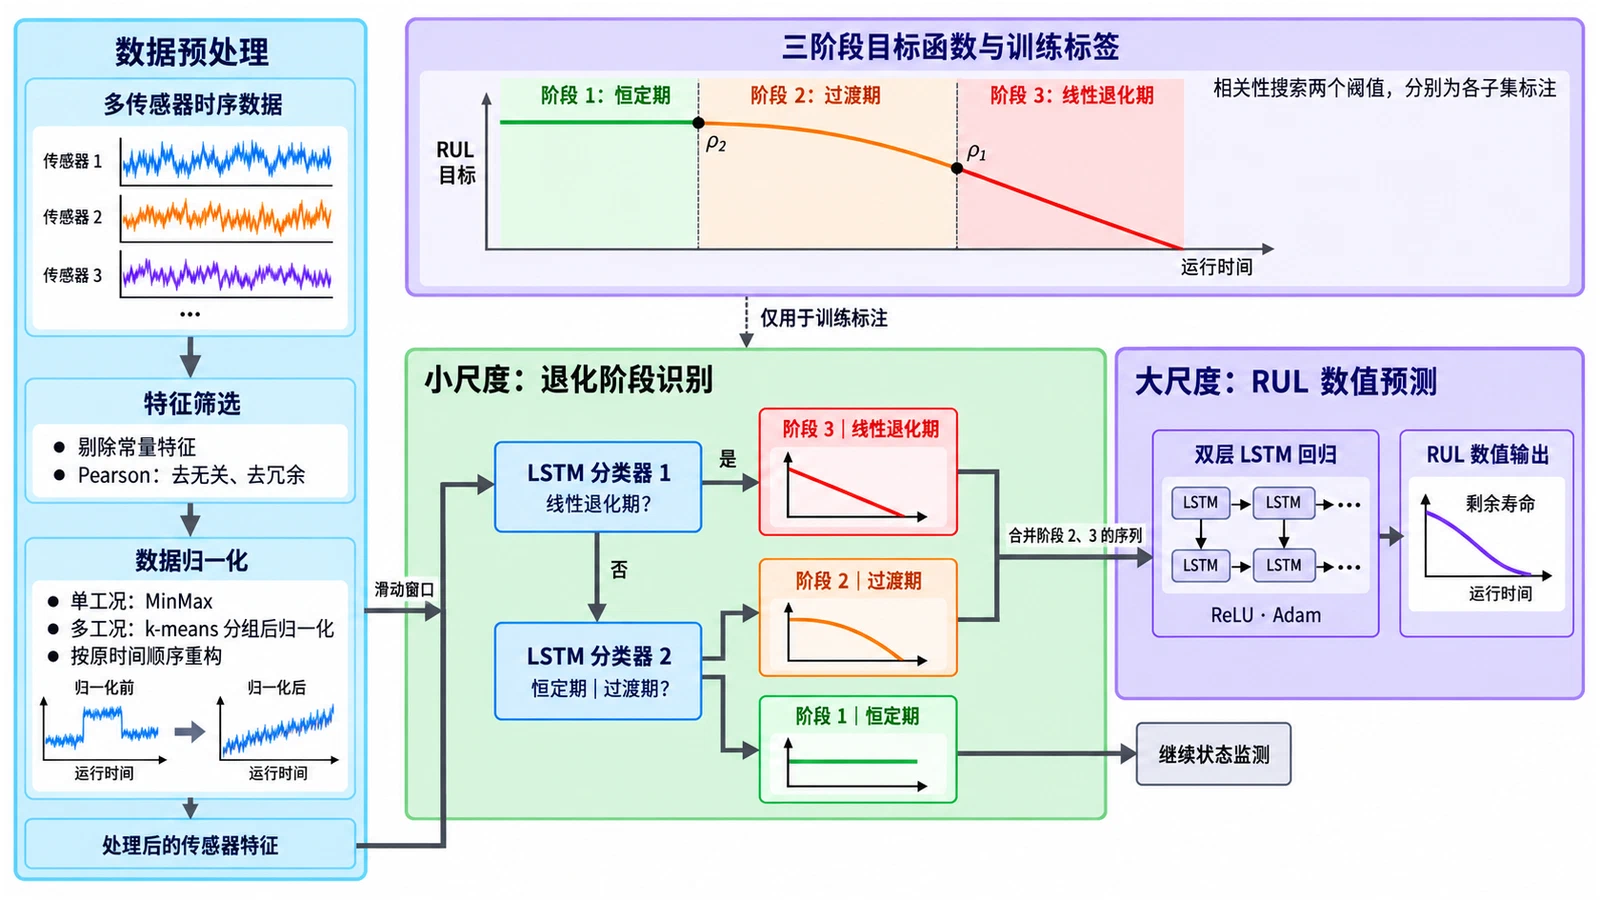
剔除常量特征,并用Pearson相关系数筛除无关和冗余信息;采用MinMax归一化,多工况时通过K-Means分组处理。依据相关性确定阶段阈值,用两步LSTM二分类识别三类状态,再将过渡期与线性退化期数据送入双层LSTM回归模型。

核心创新

在恒定期与线性退化期之间引入非线性过渡期,构建三阶段RUL目标函数,并按数据子集确定两个阈值。将阶段识别作为“小尺度预测”,将具体寿命数值回归作为“大尺度预测”,为按退化状态或剩余寿命安排维护提供依据。

研究结果

在C-MAPSS四个子集上验证。FD001、FD002、FD004相对所列最佳对比方法的RMSE分别降低约40%、22%、4%;FD003未达到最优,但也优于大部分现有方法。
基于退化阶段识别的剩余寿命预测

可解释时序卷积网络 AI驱动的非线性因果关系检测

研究挑战

复杂系统中的强非线性、高维变量与有限数据使Granger因果关系难以准确识别,而时滞选择不当及深度模型可解释性不足进一步降低了检测可靠性。

研究方法

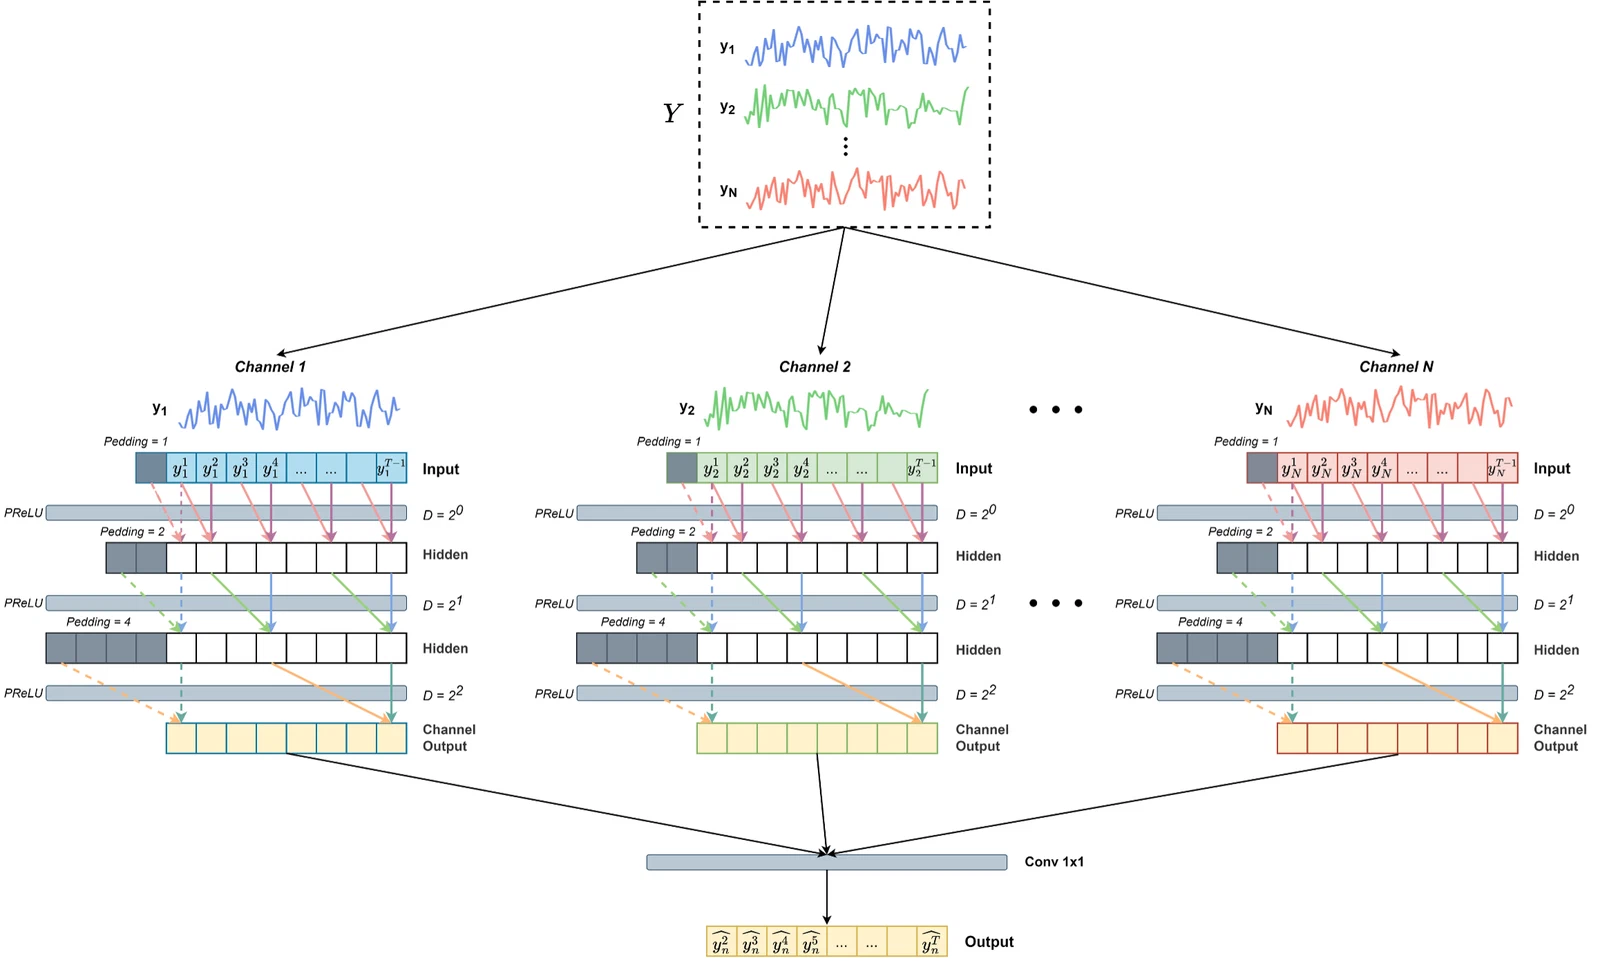
构建融合稀疏回归与时序卷积网络的可解释框架,在多变量时间序列预测中识别线性及非线性Granger因果关系,并通过卷积核解析自动估计相应时滞。

核心创新

提出卷积层次组Lasso,并将迭代软阈值算法融入网络反向传播,实现因果输入筛选与冗余时序信息剔除的端到端联合优化。

研究结果

在两类仿真系统及脑功能连接、基因调控网络基准上的实验表明,该方法总体具有更优的因果检测性能,尤其适用于动力学复杂、序列较短和候选变量较多的场景。
可解释时序卷积网络

面向剩余寿命预测的特征工程 多工况下的三阶段特征选择与深度学习

研究挑战

多工况引起的信号波动会掩盖真实退化趋势,无关及冗余传感器特征降低剩余寿命(RUL)预测的准确性与稳定性。

研究方法

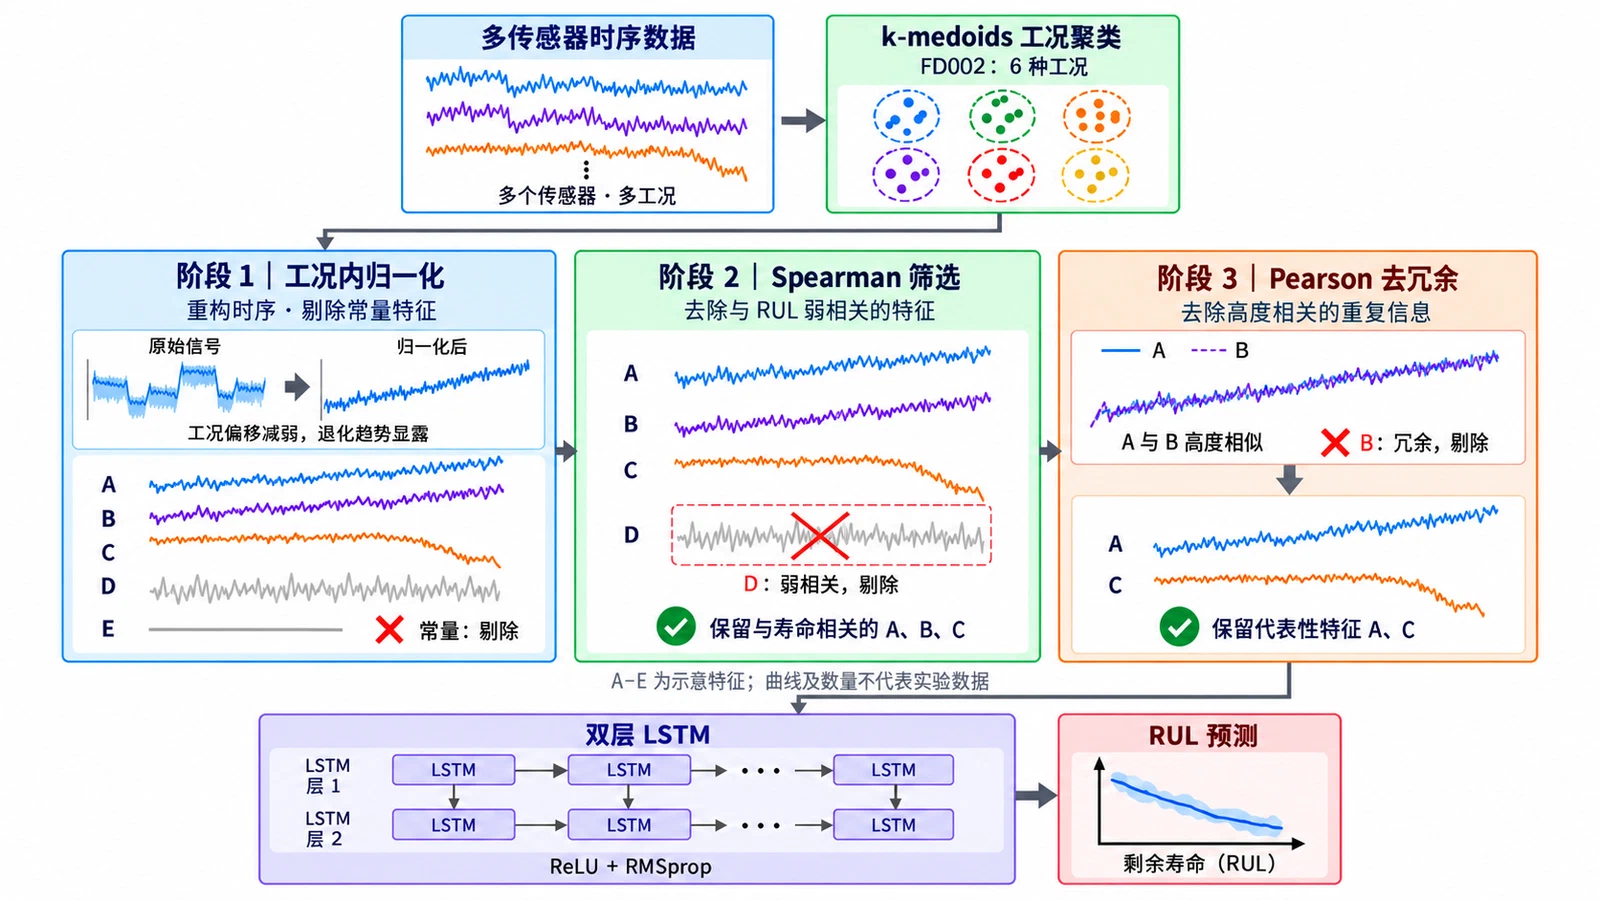
利用 k-medoids 聚类识别工况,依次进行工况内归一化、Spearman 相关性筛选和 Pearson 冗余剔除;将保留特征输入双层 LSTM,并选择合适的激活函数与优化器。

核心创新

以工况为单位重构传感器序列,显露隐藏的退化趋势;将工况适配、相关性与冗余性分析串联,形成可适配多种预测模型的特征处理流程。

研究结果

在NASA C-MAPSS FD002上验证,相比全局归一化,12种循环网络配置的RMSE平均降低6.84%;另5种对比模型平均降低约7.3%。
面向剩余寿命预测的特征工程

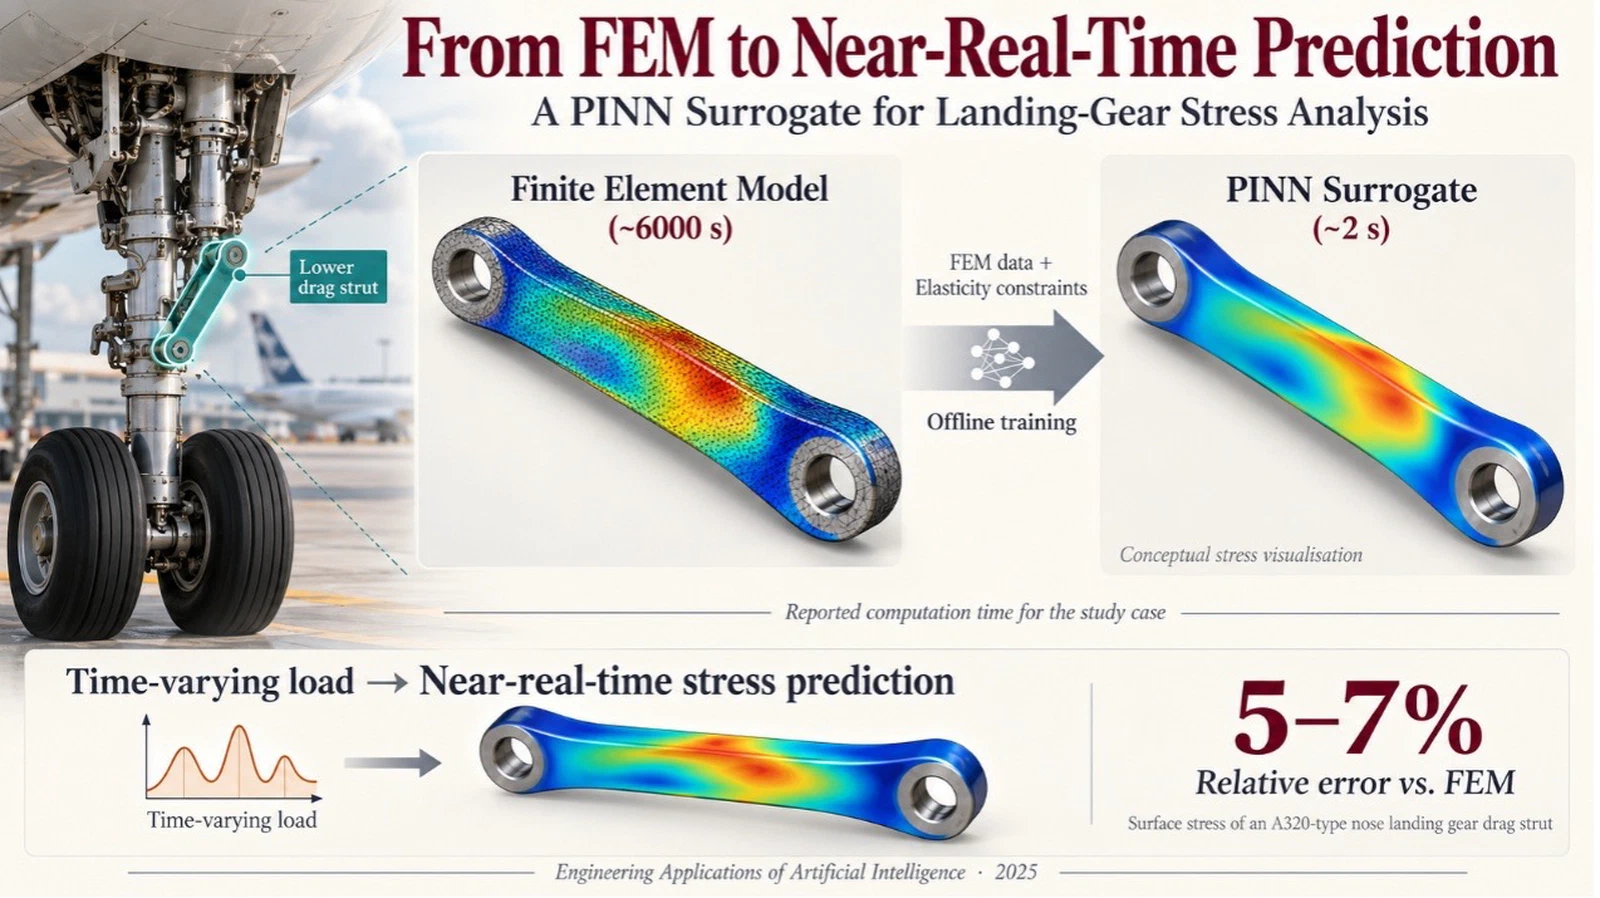
起落架结构应力近实时预测 基于PINN的结构健康监控

研究挑战

复杂时变载荷下,传统有限元计算难以满足结构应力近实时监测需求,而纯数据驱动模型难以兼顾预测精度与物理一致性。

研究方法

结合实际飞行载荷统计与有限元仿真生成训练数据,将线性弹性方程及位移边界约束融入神经网络,实现起落架撑杆表面应力场预测。

核心创新

构建以位移为直接输出、通过弹性关系推导应力的物理信息神经网络,并利用有限元提供的位移边界约束提升模型训练效果与预测精度。

研究结果

在A320前起落架撑杆仿真案例中,预测相对误差约为5%–7%,单次计算耗时由有限元的约6000秒降至约2秒,精度优于直接输出应力的物理信息网络和纯数据驱动网络。
起落架结构应力近实时预测

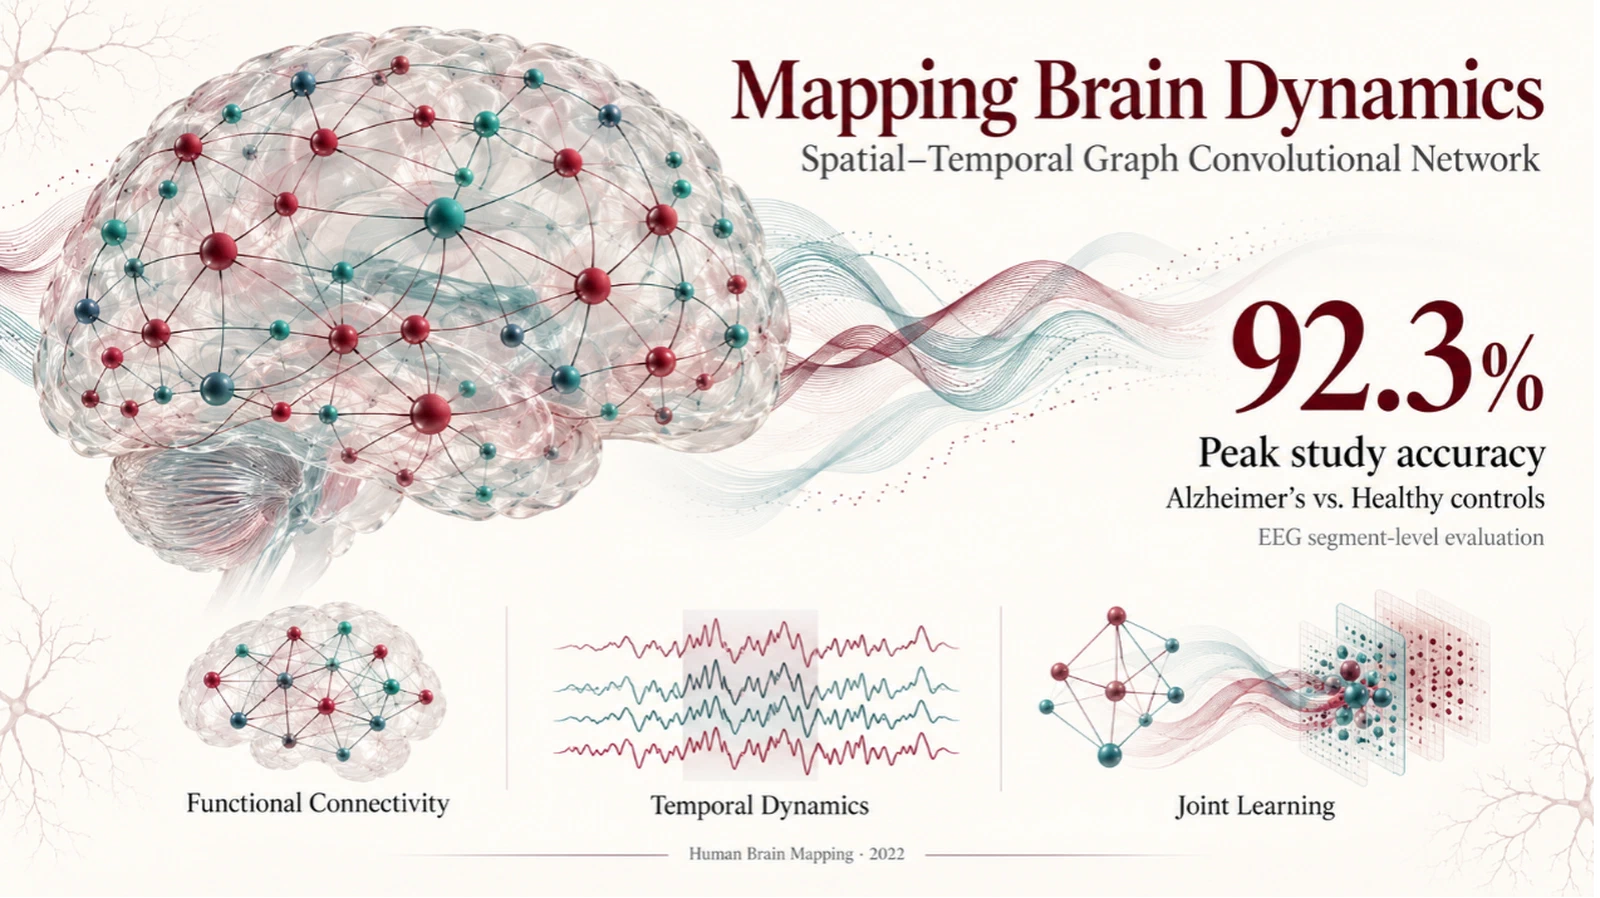
时空图卷积网络 融合脑连接与脑电动态,辅助阿尔茨海默病识别

研究挑战

现有方法难以同时利用脑电通道间的空间连接与单通道的时间动态,限制了阿尔茨海默病相关特征的充分提取。

研究方法

以脑功能连接构建图邻接矩阵,结合空间图卷积与一维时间卷积,联合学习多通道脑电的空间关联和时序特征。

核心创新

将脑功能连接拓扑作为空间约束融入时序特征学习,实现脑网络结构与脑电动态的协同建模。

研究结果

在19名阿尔茨海默病患者和20名健康对照的脑电数据上,采用小波相干构图的模型在片段级测试中取得最高92.3%的准确率,但跨受试者测试性能明显下降。
时空图卷积网络

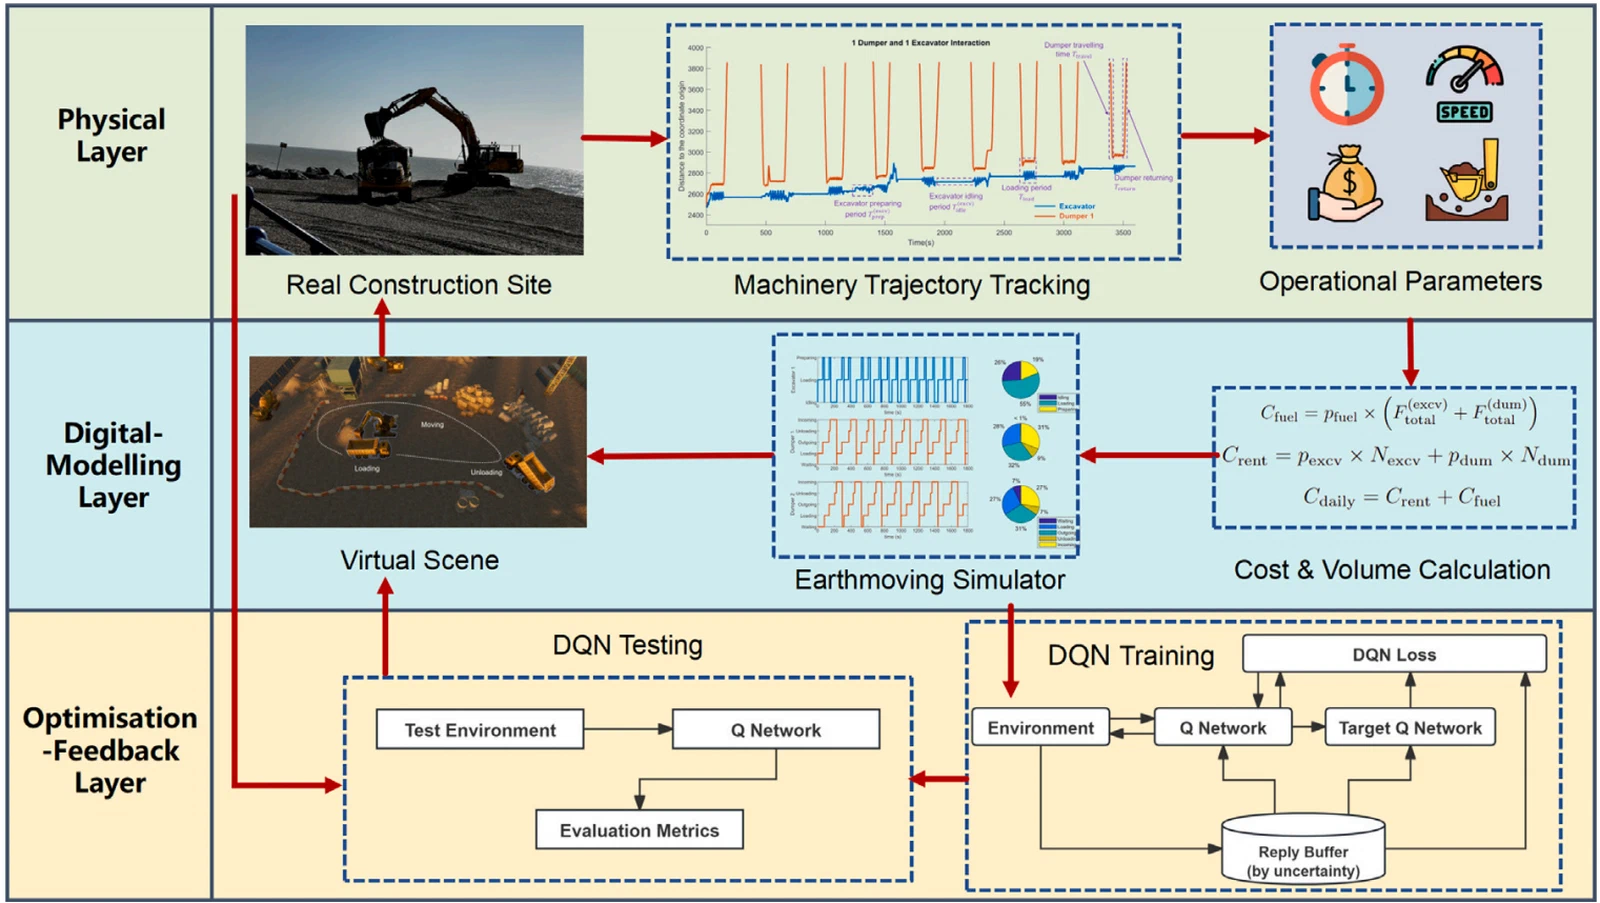
数字孪生与深度强化学习 不确定性环境下的深度强化学习施工车队优化

研究挑战

施工现场设备运行存在显著动态性与不确定性,例如装载时间、卸载时间、设备准备时间和运输效率会受到操作人员、设备状态及环境条件影响。传统静态调度和启发式方法难以实时适应这些变化,也难以同时兼顾短期运行成本与长期整体成本优化。

研究方法

构建“物理层—数字建模层—优化反馈层”的数字孪生框架,通过真实施工现场数据提取设备运行参数及其不确定性;建立以秒为时间步长的挖掘机—自卸车协同作业仿真器,并采用深度 Q 网络(DQN)根据剩余土方量和不确定性水平,动态决定每日挖掘机与自卸车配置。

核心创新

将施工现场的运行不确定性显式嵌入强化学习决策过程,同时进入状态表示和仿真状态转移;设计融合剩余任务量特征与不确定性特征的 DQN,并通过包含日成本、任务进度、累计成本和单位成本效率的多目标奖励函数,使模型不仅优化当前设备配置,还考虑跨天累计成本,实现面向长期收益的自适应车队调度。

研究结果

实验表明,随着不确定性增大,传统 Greedy 方法的成本及波动明显增加,而 DQN 仍保持较稳定的决策性能。在无不确定性、低、中、高不确定性条件下,DQN 相比 Greedy 分别降低总成本约 1.41%、4.29% 和 9.71%;在高不确定性场景下,DQN 相比 MPC 和 Rollout-1step 也表现出更低的总运行成本,说明显式考虑不确定性能够提升车队调度的鲁棒性和长期成本效率。
数字孪生与深度强化学习

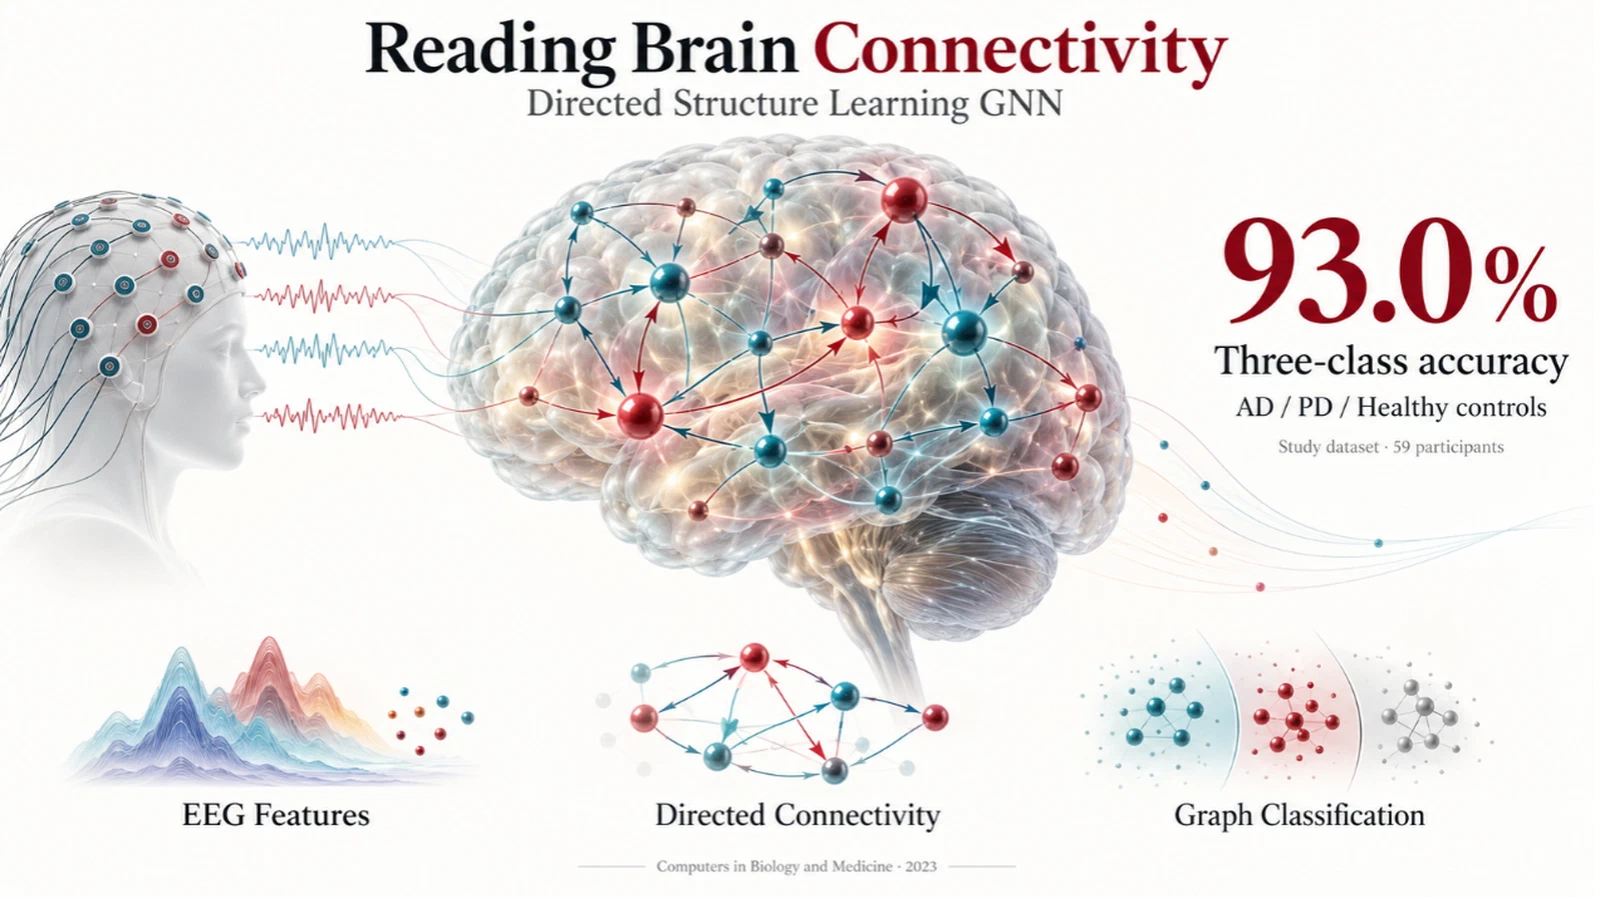
有向结构学习图神经网络 AI驱动神经退行性疾病分类

研究挑战

脑网络连接复杂且具有方向性,现有方法难以充分融合脑区间的定向关联与各通道频谱特征,限制了疾病分类能力。

研究方法

从脑电信号中提取有效脑连接与功率谱密度,分别作为图的边关系和节点特征,利用有向结构学习图神经网络区分阿尔茨海默病、帕金森病及健康对照。

核心创新

提出能够处理脑连接方向信息的DSL-GNN,实现多变量连接特征与单变量频谱特征的联合学习。

研究结果

在59名参与者的脑电数据上,五折交叉验证的三分类准确率达93.0%,阿尔茨海默病与帕金森病的二分类准确率达97.4%,展示了辅助疾病分类的潜力。
有向结构学习图神经网络

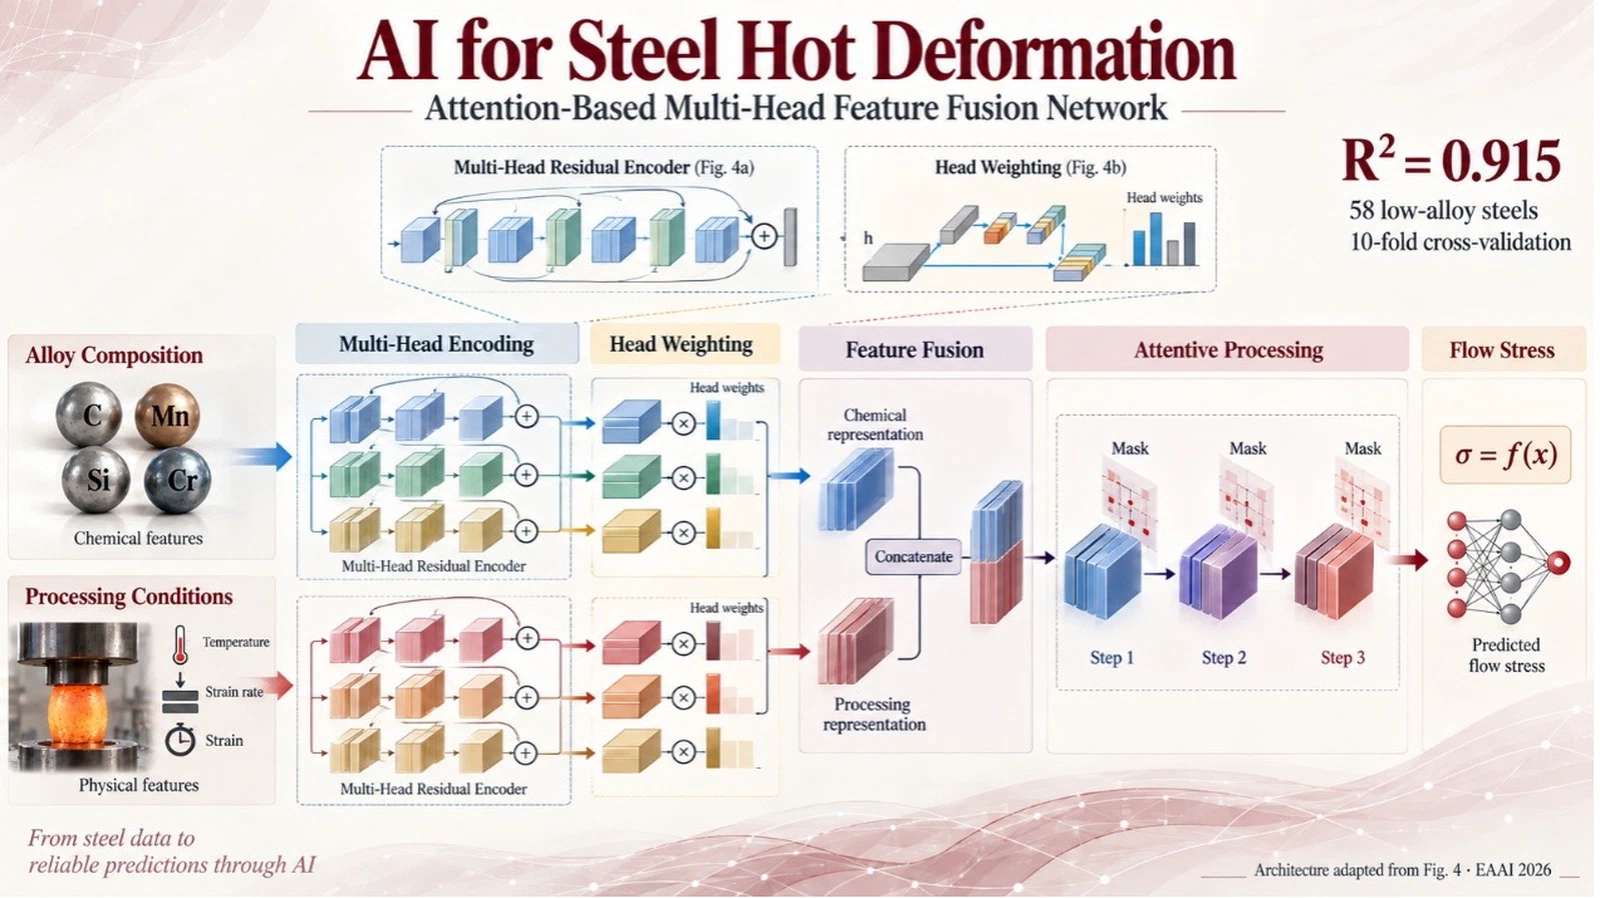
注意力多头特征融合网络 实现跨成分低合金钢热变形行为预测

研究挑战

现有热变形预测模型多针对单一钢种,难以适应合金成分变化,且依赖大量高成本实验数据。

研究方法

构建涵盖58种低合金钢的数据集,分别提取并融合化学成分与加工条件特征,结合特征筛选和多步决策预测热变形流动应力。

核心创新

提出融合多头残差编码与注意力加权的特征学习机制,通过成分与工艺特征的独立编码及后续融合,提升跨钢种预测精度与稳定性。

研究结果

按合金成分划分的十折交叉验证表明,模型平均决定系数达0.915、均方根误差为15.346 MPa,优于所比较的基准模型,并能反映碳含量对热变形行为的影响。
注意力多头特征融合网络

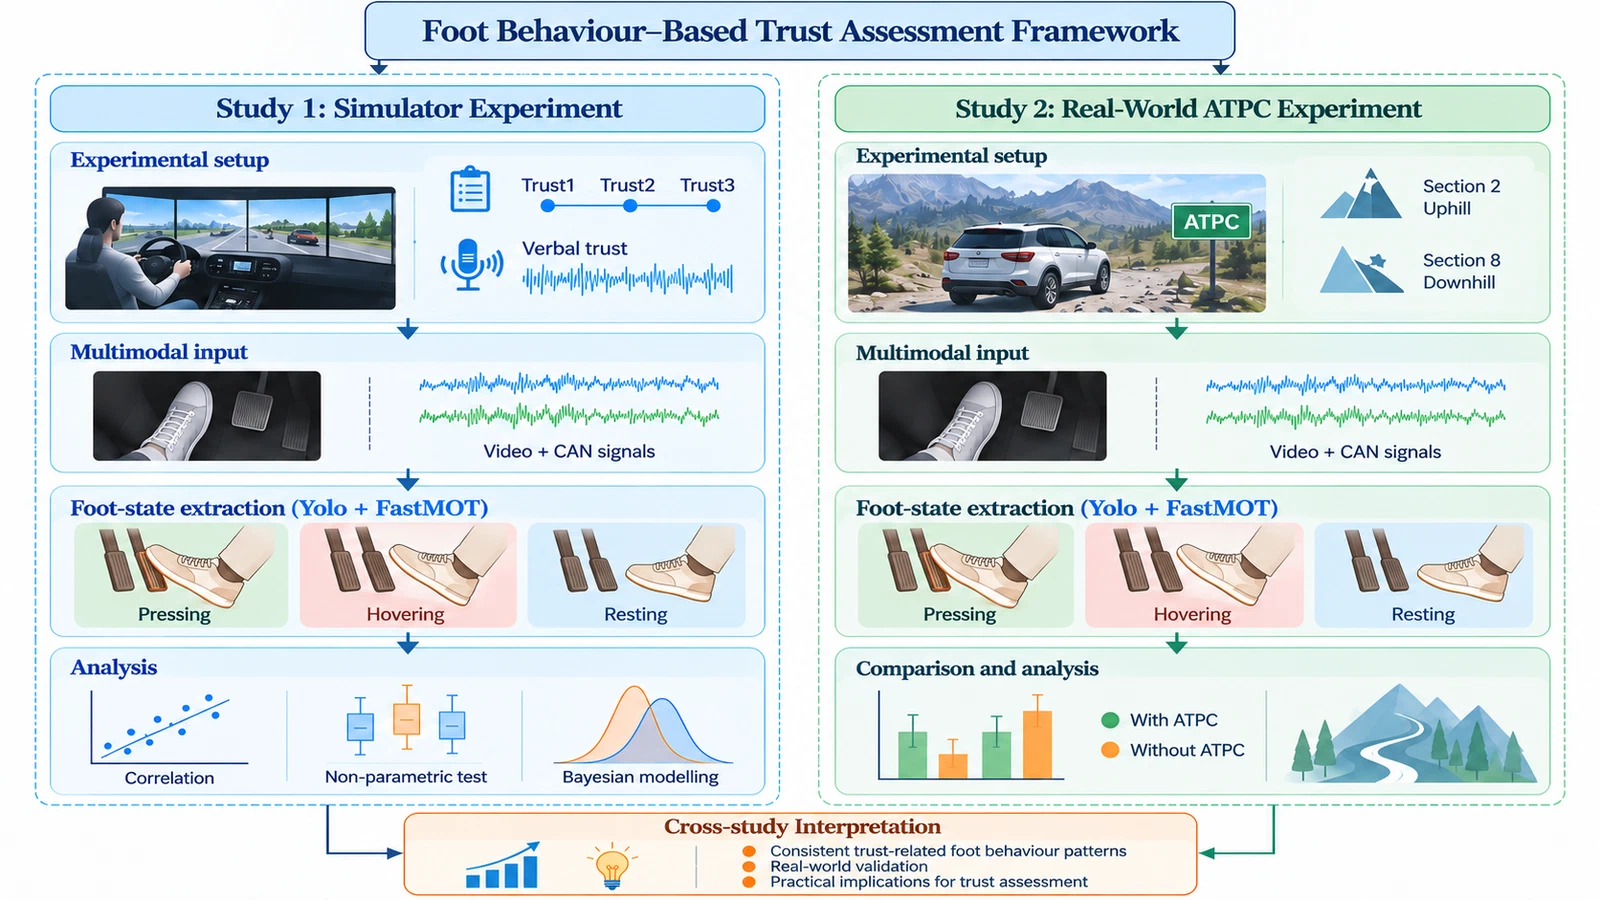
自动驾驶中的驾驶员信任评估 基于足部行为的驾驶员信任评估

研究挑战

驾驶员信任随系统表现和驾驶情境动态变化,传统问卷难以连续测量,生理信号又依赖额外设备。现有研究对足部行为与动态信任的关系及其真实场景有效性缺乏系统验证。

研究方法

开展36名驾驶员的信任诱导实验,同步采集信任评分、足部视频和车辆CAN数据;利用YOLOv4、FastMOT与CAN融合提取踩踏、悬停和休息等足部行为,并结合统计与贝叶斯模型分析,最后通过真实道路全地形进程控制系统(ATPC)数据进行验证。

核心创新

提出一种非接触式足部行为信任评估框架,从任务级、分钟级和系统故障事件等不同时间尺度刻画学习信任与情境信任,并实现从模拟器到真实道路场景的验证。

研究结果

高学习信任表现为更多脚部休息和更少悬停,低情境信任表现为更多踏板操作和悬停。真实道路ATPC实验进一步验证了类似规律:系统启用后,驾驶员由主动踩踏转向悬停或休息。
自动驾驶中的驾驶员信任评估